Storie DécryptageTech et IA
25 cm, 15 moteurs et des saltos devant Jensen Huang : les robots-canards français qui révèlent les progrès de l’IA physique
Le 21 octobre 2026, quatre Microduck français sont montés sur scène avec Jensen Huang à Berlin. Derrière leurs mouvements parfois hésitants, ces bipèdes open source de 25 cm montrent comment NVIDIA, Hugging Face et Pollen Robotics font passer l’apprentissage robotique de la simulation au monde réel.
Par Florent Despréaux
Date d’observation :
Lieu : Berlin, Allemagne
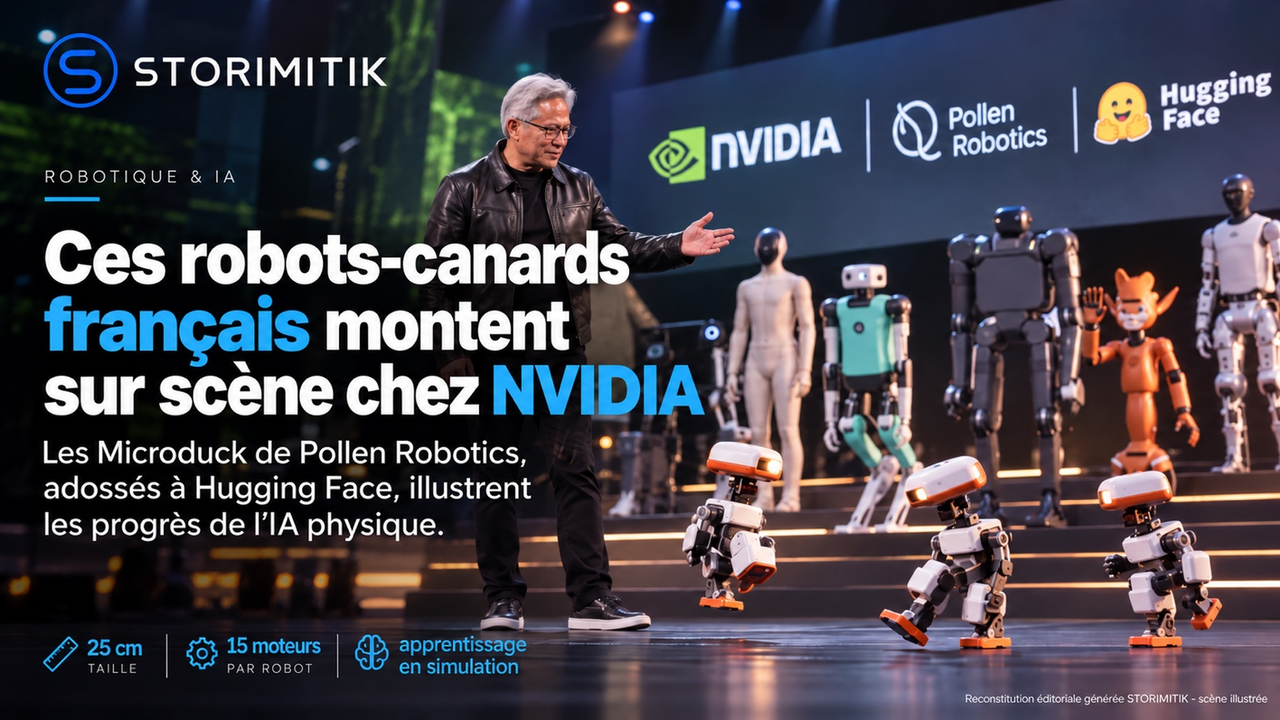
Le 21 octobre 2026, sur la scène de la GTC Berlin, Jensen Huang a fait venir quatre petits robots-canards devant un public habitué aux annonces de puces et de centres de données. Les Microduck, conçus par la société française Pollen Robotics avec Hugging Face, se sont assis, relevés et ont tenté plusieurs figures. Une démonstration spectaculaire, mais pas parfaitement fluide : plusieurs mouvements ont été irréguliers, selon les comptes rendus de l’événement.
Ce moment illustre un changement de perspective : l’IA ne se contente plus de produire des textes ou des images. Des équipes cherchent à lui faire apprendre des actions motrices, puis à transférer ces comportements à des machines qui doivent composer avec les contraintes du monde réel.
Un robot de 25 cm qui sert de laboratoire
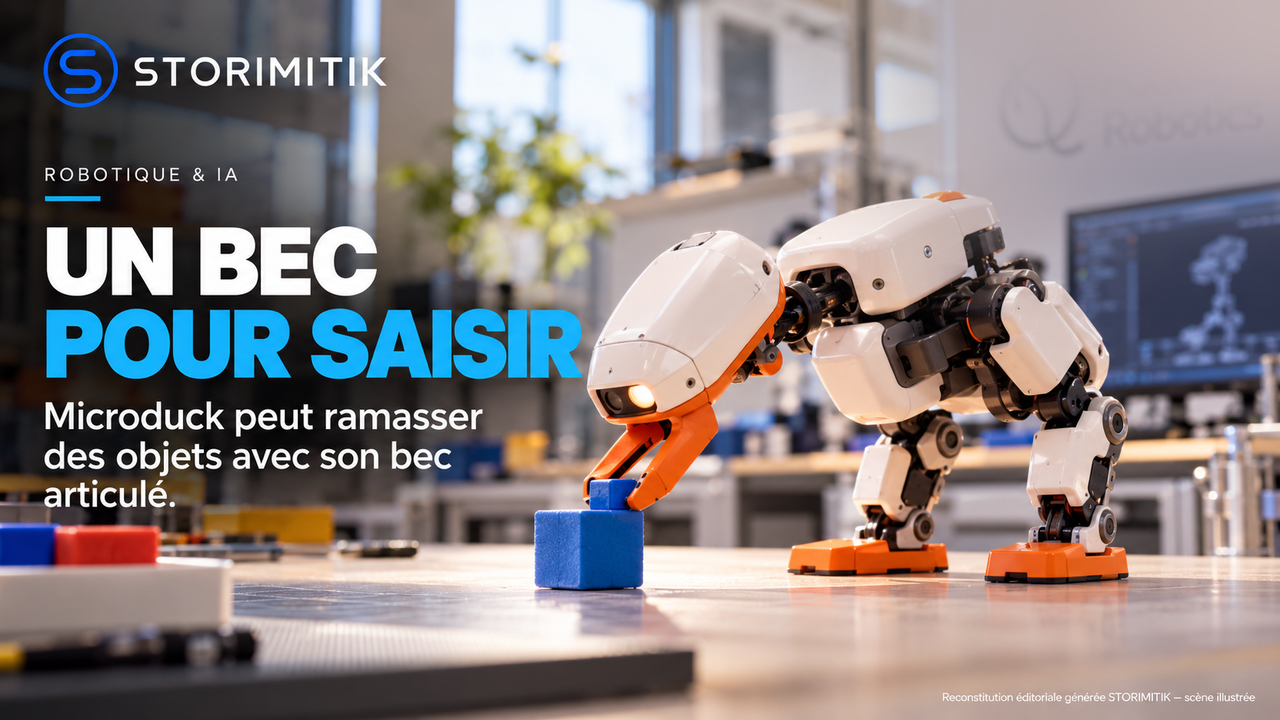
Microduck mesure 25 cm, pèse moins de 800 grammes et embarque 15 moteurs, une caméra, un capteur de profondeur et deux centrales inertielles. Son bec articulé peut saisir de petits objets. Le robot peut marcher, s’asseoir, s’accroupir et se relever après différentes chutes : autant de comportements qu’il faut concevoir, tester et ajuster.
Pollen Robotics le présente comme une plateforme bipède open source destinée aux développeurs, étudiants et passionnés. L’objectif n’est pas de remplacer un robot industriel : il est de rendre l’expérimentation sur l’IA physique plus accessible, avec une machine assez petite pour tenir sur un bureau.
Comment apprendre à marcher sans user mille robots
Au lieu d’essayer chaque mouvement uniquement sur le matériel, les chercheurs entraînent une « politique de marche » dans des environnements simulés. Une politique est un modèle qui transforme les informations sur l’état du robot en commandes envoyées à ses articulations. NVIDIA Isaac Lab permet de faire pratiquer des variantes de locomotion à de nombreux Microduck virtuels en parallèle.
Le tutoriel publié le 21 octobre par NVIDIA et ses collaborateurs décrit une chaîne reproductible : créer un environnement de marche, entraîner la politique, l’évaluer, l’exporter au format ONNX, puis la charger sur un Microduck physique. Le code et les modèles peuvent ensuite être partagés pour être testés et améliorés.
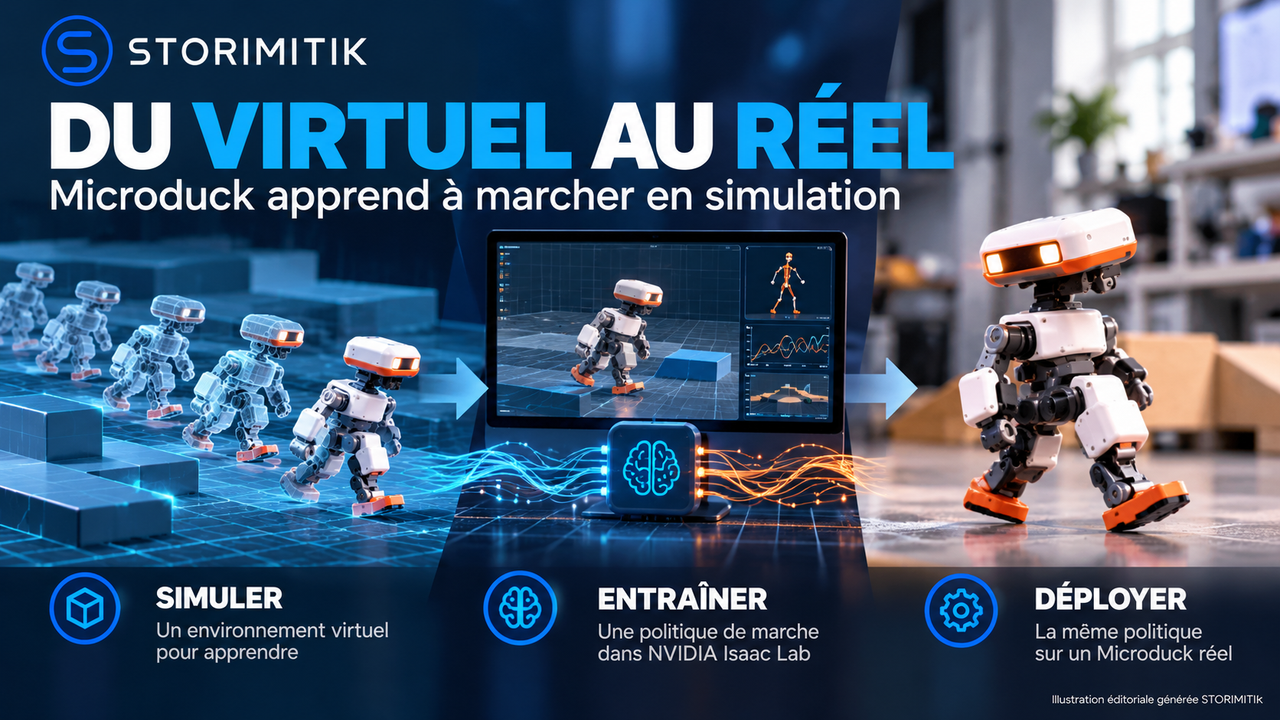
Le véritable obstacle : le passage du virtuel au réel
Dans un simulateur, le sol, les moteurs et les articulations obéissent à des équations. Dans une machine réelle, les frottements varient, les moteurs réagissent avec un léger retard et les engrenages possèdent du jeu mécanique. Une politique efficace sur un terrain numérique peut donc échouer quelques secondes après son déploiement.
Pour réduire cet écart, les équipes font varier à l’entraînement les masses, les frottements, les décalages de capteurs, la tension de batterie ou la latence des commandes. Cette « randomisation de domaine » prépare le logiciel à une gamme de situations plutôt qu’à un monde virtuel unique et parfait.
Cette approche n’efface pas toutes les difficultés : l’équilibre reste fragile, et une démonstration publique conserve son lot d’imprévus. C’est précisément ce qui rend les hésitations des robots à Berlin instructives.
NVIDIA, Hugging Face et Pollen Robotics : trois rôles distincts
Pollen Robotics conçoit le robot. Hugging Face fournit un écosystème ouvert où partager modèles et expérimentations, tandis que NVIDIA apporte notamment ses outils de simulation et d’entraînement Isaac Lab, Isaac Sim et Newton. Ensemble, ils illustrent la rencontre entre matériel robotique, logiciels ouverts et calcul accéléré.
Cette coopération ne signifie pas que Microduck soit doté d’une intelligence générale, capable de comprendre n’importe quelle consigne ou d’agir partout de manière autonome. Les comportements démontrés reposent sur des tâches motrices entraînées et sur un environnement matériel précis.
Un laboratoire accessible, pas encore un produit du quotidien
Depuis le 27 août 2026, Pollen Robotics propose Microduck en précommande à un tarif d’introduction annoncé de 399 dollars, hors taxes et livraison. Les premières livraisons sont visées avant Noël 2026 dans certaines régions, notamment en Europe, au Royaume-Uni et en Amérique du Nord. Ce calendrier demeure une prévision commerciale, pas une livraison déjà réalisée.
La véritable avancée ne tient donc pas à l’idée qu’un canard robotique aurait soudain appris à tout faire. Elle tient à la possibilité pour davantage de personnes d’entraîner, d’observer et de partager des compétences physiques sur du matériel réel. Entre spectacle et expérimentation, Microduck offre un aperçu concret — et encore imparfait — de l’IA qui quitte l’écran.
Immersion en vidéo
Hébergée sur YouTube
Vidéo officielle NVIDIA — RTX Spark Brings Microducks to Life, GTC Berlin 2026.
Sources
- Nvidia's Huang hails Europe's AI potential, flanked by robot ducksReuters · Reuters · 21 octobre 2026
- GTC Berlin 2026: Live Updates From NVIDIA CEO Jensen Huang’s KeynoteNVIDIA Blog · Brian Caulfield · 21 octobre 2026
- NVIDIA Advances Isaac Platform for General-Purpose RoboticsNVIDIA Newsroom · NVIDIA · 21 octobre 2026
- Meet MicroduckPollen Robotics · Pollen Robotics · 27 août 2026
- Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0NVIDIA × Hugging Face · NVIDIA et collaborateurs · 21 octobre 2026
- Microduck — caractéristiques et précommandesPollen Robotics · Pollen Robotics
À poursuivre
À 19 ans, Zach Yadegari a déjà revendu deux entreprises. Avec Persona, il veut réinventer nos applications
Un bracelet qui écoute, un boîtier qui se souvient : Amazon veut transformer vos conversations en mémoire personnelle