
Storie DécryptageTech et IA
Cette boule de 8 cm s’est transformée toute seule en rover… sur la Lune
Elle ne pèse que 228 g. SORA-Q a été largué sous forme de sphère, s’est déployé automatiquement sur la Lune puis a roulé, photographié et communiqué sans pilotage depuis la Terre. Une étude publiée en 2026 révèle jusqu’où ce minuscule robot japonais est réellement allé.
Par Florent Despréaux
Date d’observation :
Lieu : Lune / Japon
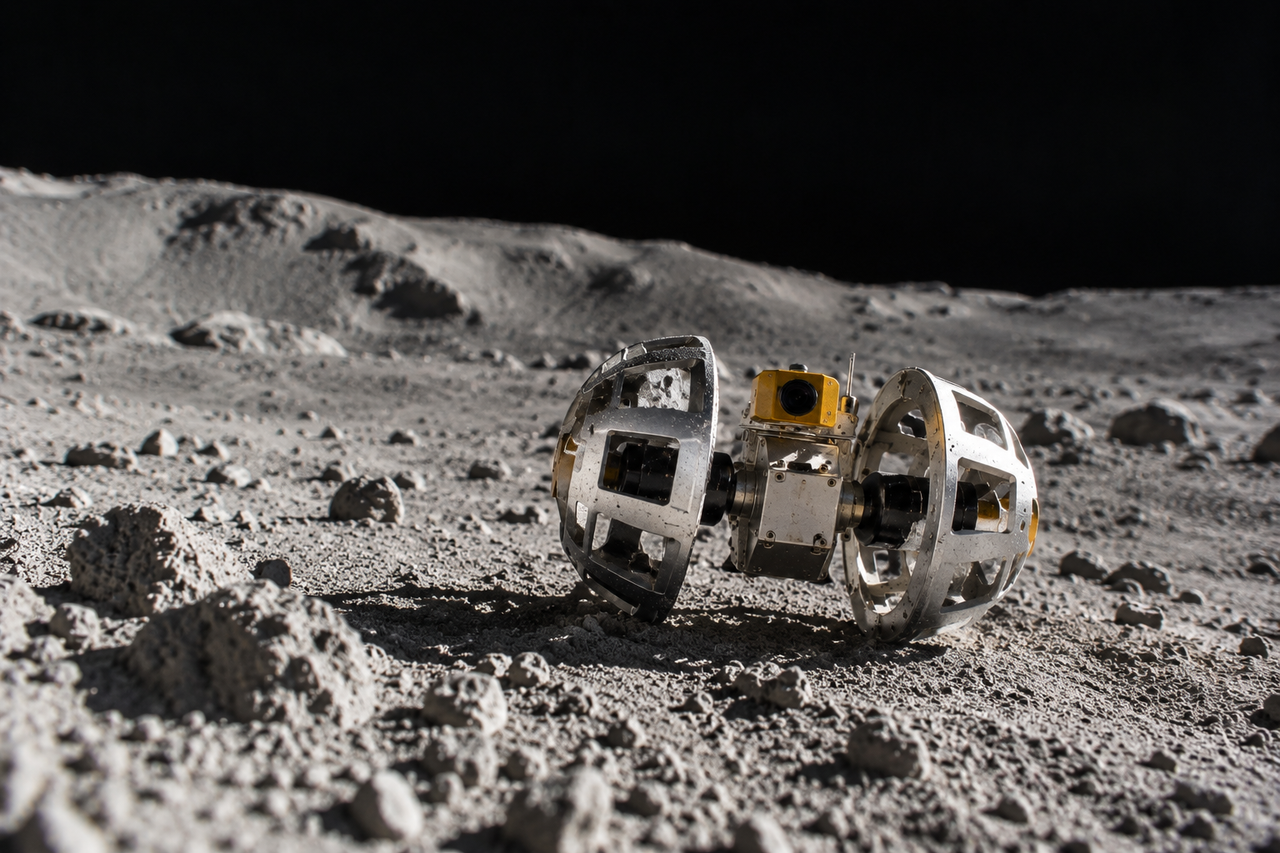
Une sphère métallique de 78 millimètres de diamètre et 228 grammes a été larguée au-dessus de la Lune. Une fois au sol, elle s’est ouverte, a déployé ses roues, ses caméras et son stabilisateur, puis a commencé à se déplacer sans être pilotée depuis la Terre.
Ce robot s’appelle LEV-2, mais son surnom est beaucoup plus mémorable : SORA-Q. Il a voyagé avec l’atterrisseur japonais SLIM et a photographié ce dernier sur la surface lunaire en janvier 2024.
Deux ans plus tard, une étude publiée dans Science Robotics permet de comprendre précisément ce que cette petite machine a réellement accompli. Les données montrent qu’elle n’a pas simplement survécu à l’atterrissage : elle s’est transformée, a roulé, corrigé sa posture, traité des images et communiqué de façon autonome.
Une boule de 8 cm conçue pour prendre le moins de place possible
Le problème d’un rover lunaire miniature commence avant même qu’il roule. Chaque gramme et chaque centimètre embarqués sur une mission spatiale comptent.
SORA-Q a donc été conçu pour voyager sous la forme d’une sphère compacte. Après sa séparation de SLIM et son arrivée sur la surface, le robot s’est automatiquement déployé en configuration de déplacement.
Ses deux hémisphères deviennent alors des roues. Un stabilisateur se déploie et deux caméras, une à l’avant et une à l’arrière, permettent d’observer l’atterrisseur et l’environnement.
Le résultat reste minuscule : 78 mm de diamètre avant transformation et 228 g selon les spécifications publiées par la JAXA. En 2024, l’agence japonaise le présentait comme le plus petit et le plus léger robot d’exploration lunaire au monde.
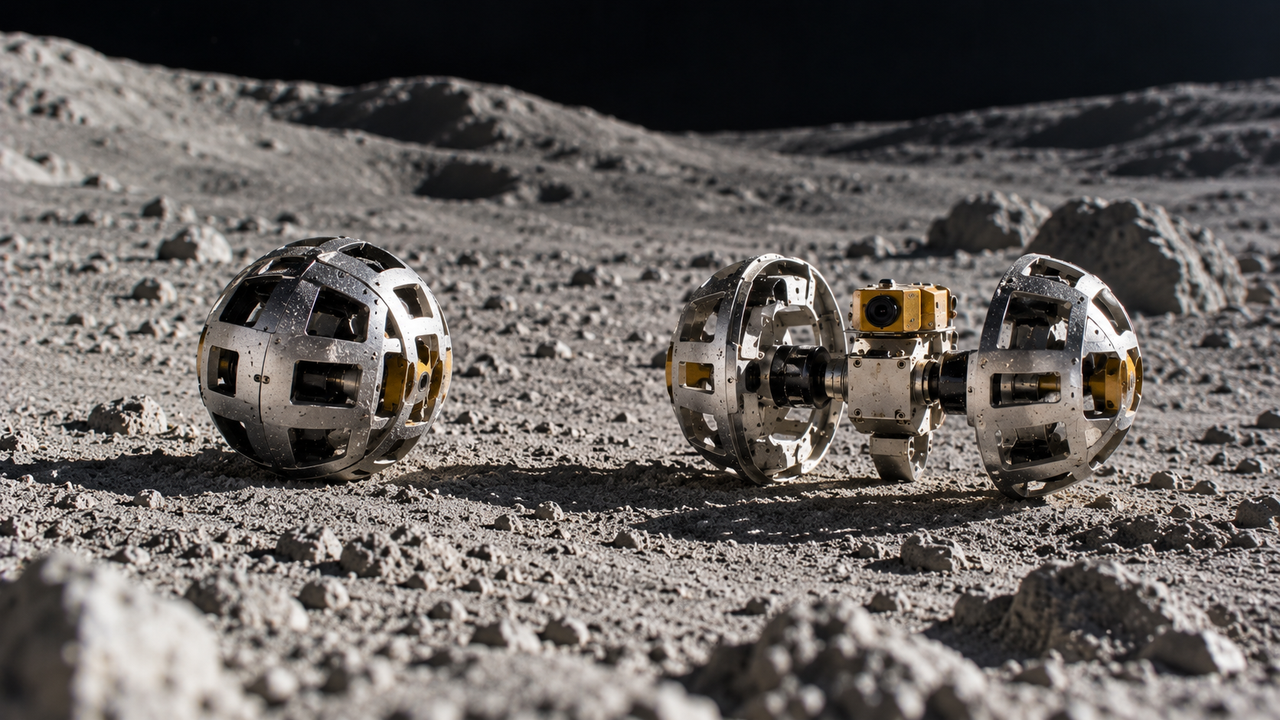
Ce n’est pas une voiture miniature avec des roues normales
Sur la Lune, réduire simplement une roue classique ne suffit pas. Le régolithe est meuble et un très petit véhicule risque de s’y enfoncer.
Les ingénieurs ont donc utilisé un mécanisme de roues à rotation excentrée. L’axe n’est pas placé au centre comme sur une roue conventionnelle : le mouvement permet au robot de modifier la façon dont il prend appui sur le sol.
SORA-Q dispose de deux modes de déplacement, développés pour progresser malgré sa taille. Cette mécanique doit beaucoup au savoir-faire de Takara Tomy : le fabricant japonais explique avoir réutilisé des connaissances issues de la miniaturisation, des mécanismes de transformation et même de jouets articulés.
Le projet réunit pourtant bien davantage qu’un fabricant de jouets. JAXA, Takara Tomy, Sony Group et l’université Doshisha ont développé ensemble le robot. Les travaux entre JAXA et Takara Tomy ont commencé en 2016 ; Sony a rejoint le projet en 2019 et Doshisha en 2021.
« Toute seule » ne signifie pas qu’elle improvisait tout
La formule est spectaculaire, mais elle mérite une précision : SORA-Q n’était pas un robot libre de décider n’importe quoi.
Son autonomie reposait sur des séquences, des capteurs, du traitement embarqué et des règles conçues à l’avance. La prouesse est ailleurs : une fois sur la Lune, il n’avait pas besoin d’un opérateur terrestre pour chaque mouvement.
Selon la JAXA, LEV-2 s’est activé, déployé, a ajusté sa posture, s’est éloigné de SLIM, a pris des images, sélectionné les informations importantes et transmis ses données sans commande à distance depuis le sol.
Cette autonomie est particulièrement utile dans l’espace, où la communication peut être limitée, intermittente ou trop lente pour piloter en permanence un robot au centimètre près.
Au moins 108 minutes d’activité sur la Lune
L’analyse publiée en juin 2026 apporte des chiffres qui n’étaient pas tous disponibles au moment de l’atterrissage.
La télémétrie montre que SORA-Q a fonctionné pendant au moins 108 minutes sur la surface lunaire. Pendant cette période, son système de traitement d’image embarqué a été exécuté 240 fois.
La première image exploitée montre SLIM depuis une position estimée à environ 5,08 mètres de l’atterrisseur. Une seconde image, partiellement récupérée après une interruption de transmission, a permis aux chercheurs de confirmer que le rover avait réellement bougé.
En comparant des rochers visibles sur les deux prises de vue, l’équipe estime que SORA-Q s’est déplacé d’environ 13 centimètres entre les deux images et a effectué une rotation proche de 180 degrés.
Treize centimètres peuvent sembler dérisoires. Pour un robot de 8 cm posé à quelque 380 000 km de la Terre, l’enjeu n’était pourtant pas de battre un record de distance : il fallait prouver que le mécanisme fonctionnait réellement dans le régolithe lunaire.
Il a même tenté de se remettre d’un problème tout seul
Les données de mission montrent aussi que le robot a détecté une anomalie de posture pendant son déplacement et exécuté une séquence destinée à retrouver une position correcte.
Ce détail est important. Dans une mission où l’on ne peut pas envoyer un technicien remettre le robot sur ses roues, la capacité à détecter un état anormal puis à lancer une procédure de récupération peut faire la différence entre quelques secondes d’activité et une mission exploitable.
SORA-Q a également dû composer avec des communications imparfaites : certaines données d’images ont été perdues. L’expérience fournit donc autant d’informations sur ce qui fonctionne que sur ce qui doit encore être amélioré.
Pourquoi envoyer des robots aussi petits ?
Les grands rovers emportent davantage d’instruments, d’énergie et de capacités de calcul. Mais ils sont aussi plus complexes, plus lourds et plus coûteux à lancer.
La JAXA voit dans les robots ultra-compacts une autre logique : multiplier de petites machines, les associer à de grands rovers ou les envoyer vers des environnements difficiles d’accès, comme des pentes ou des cavités.
Un petit robot n’a donc pas vocation à remplacer tous les grands véhicules d’exploration. Il peut devenir un éclaireur, un capteur mobile ou une unité sacrifiable dans une architecture plus large.
Le jouet et le spatial se rencontrent ici pour une raison très concrète
Ce qui rend SORA-Q particulièrement intéressant n’est pas seulement son apparence. C’est l’origine de certaines de ses solutions.
Les jouets imposent depuis longtemps des contraintes sévères : mécanismes compacts, transformations fiables, faible consommation, production à coût maîtrisé et beaucoup de fonctions dans très peu de volume.
Le spatial impose évidemment des niveaux de validation et des conditions physiques tout autres. Mais le projet SORA-Q montre qu’une technologie née dans un univers grand public peut fournir une brique utile lorsqu’elle est repensée avec des partenaires scientifiques et industriels.
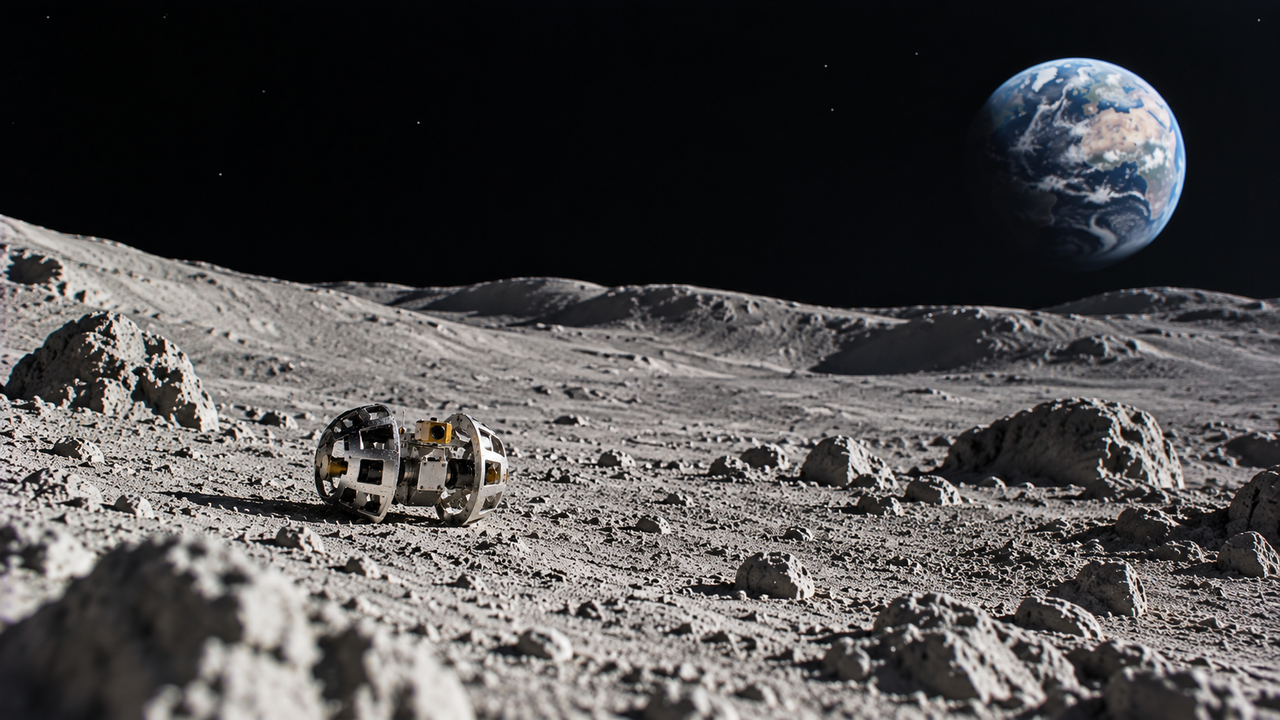
En 2026, l’image la plus forte n’est donc peut-être pas celle d’un grand rover parcourant des kilomètres. C’est celle d’une boule de 8 cm qui arrive sur un autre monde, s’ouvre, se remet en position, regarde autour d’elle et accomplit sa mission sans qu’un humain ne tienne un joystick à 380 000 km de là.
Sources
- Research results of the transformable lunar rover LEV-2 published in Science RoboticsJAXA · Japan Aerospace Exploration Agency · 18 juin 2026
- From ball to rover: Transformable palm-sized rover SORA-Q for autonomous lunar explorationScience Robotics · D. Hirano et al. · 10 juin 2026
- The Transformable nano rover (LEV-2), SORA-QJAXA Space Exploration Innovation Hub · JAXA
- SORA-Q — ultra-compact transformable lunar robotTOMY Company · TOMY Company, Ltd.
- Transformable nano rover successfully captures and transmits image of SLIM lander on the moonSony Group · JAXA / TOMY / Sony Group / Doshisha University · 25 janvier 2024