
Storie DécryptageTech et IA
Un robot peut courir le 100 m en 8,64 s. Pourtant, plier une serviette reste un défi énorme
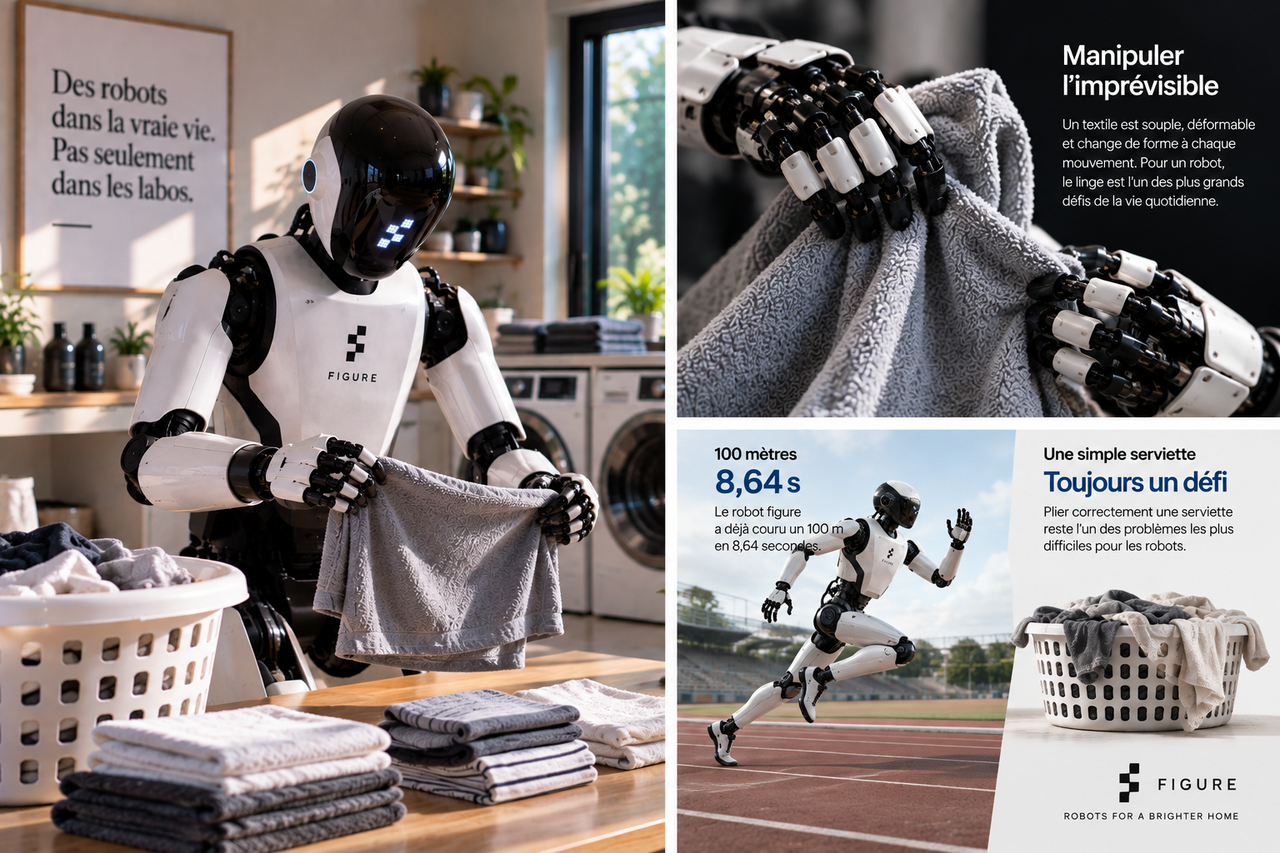
Les humanoïdes savent désormais sprinter à des vitesses spectaculaires. Mais une tâche aussi banale que plier du linge reste un problème majeur : le tissu change de forme à chaque mouvement, glisse, s’emmêle et oblige le robot à corriger ses gestes en permanence.
Par Florent Despréaux
Date d’observation :
Lieu : International
À Pékin, Tiangong Ultra a bouclé 100 mètres en 8,64 secondes. Quelques semaines plus tard, un sujet beaucoup moins spectaculaire revient pourtant au centre de la robotique humanoïde : plier du linge.
Le contraste paraît absurde. Courir à grande vitesse exige équilibre, puissance et coordination. Mais une piste est un environnement très structuré : le sol est stable, la direction connue et la ligne d’arrivée ne change pas de forme.
Une serviette, elle, se déforme à chaque fois qu’on la touche.
Pourquoi un morceau de tissu est si difficile pour une machine
Pour un humain, plier une serviette est presque automatique. On repère les coins, on secoue le tissu, on corrige une mauvaise prise et on réaligne les bords sans même y penser.
Pour un robot, chacun de ces gestes pose un problème de perception et de contrôle. Un textile est souple, peut se froisser, s’enrouler, se replier sur lui-même ou cacher une partie de sa forme. Il n’existe pas de géométrie fixe à mémoriser ni de point de préhension valable dans toutes les situations.
Figure résumait précisément cette difficulté lorsqu’elle a présenté en août 2025 son système Helix en train de plier des serviettes de façon autonome. L’entreprise expliquait que le robot devait retrouver les bords, pincer les coins, dérouler les tissus emmêlés et récupérer après une mauvaise prise.
Le point important n’était donc pas simplement d’obtenir une serviette pliée. C’était de réussir malgré des configurations de départ différentes.
Le linge est devenu un benchmark de robotique
Ce problème ne concerne pas qu’un constructeur. En 2026, le LeHome Challenge organisé autour d’ICRA a demandé à des équipes de faire plier à un robot à deux bras quatre catégories de vêtements : hauts à manches longues, T-shirts, pantalons et shorts.
La meilleure solution de la phase en simulation a atteint 79,63 % de réussite, avant une finale sur robot réel. Le simple fait qu’un concours de recherche entier puisse être construit autour du pliage de vêtements montre à quel point la tâche reste loin d’être triviale.
Le défi ne consiste pas seulement à reproduire un mouvement appris. Un vêtement peut être retourné, torsadé, partiellement caché sous un autre ou présenté dans une orientation jamais vue auparavant.
Le robot doit donc comprendre une forme qui change pendant qu’il agit sur elle.
Voir ne suffit pas : il faut sentir ce qui se passe
Les caméras indiquent où se trouve le tissu, mais elles ne disent pas toujours si un doigt a correctement accroché une épaisseur, si une manche est coincée ou si le textile commence à glisser.
C’est pourquoi la robotique domestique pousse les constructeurs vers des mains plus précises, une meilleure perception tactile et des politiques de contrôle capables de corriger une action en cours.
Le linge combine plusieurs problèmes difficiles à la fois : vision, coordination bimanuelle, contrôle fin des doigts, compréhension de la matière et récupération après erreur.
C’est aussi ce qui rend la tâche intéressante pour mesurer les progrès réels d’un robot généraliste.
Figure a franchi une étape supplémentaire en 2026
En septembre 2026, Figure a indiqué avoir testé Helix 2.5 dans 30 logements de la baie de San Francisco qu’il n’avait jamais vus auparavant. Parmi les trois comportements évalués figurait encore le pliage de serviettes, aux côtés du rangement d’un salon et de la préparation d’un lit.
Le modèle préentraîné sur la base Index a réussi 56 % des essais zéro-shot, contre 9 % pour la version comparable entraînée sans ce préentraînement. Figure précise toutefois qu’un essai n’était compté comme réussi que lorsque toute la tâche était terminée.
Autrement dit, le résultat montre un progrès de généralisation, pas un robot domestique devenu fiable. À 56 %, presque un essai sur deux échoue encore.
Faire toute la lessive est encore beaucoup plus difficile
Plier un vêtement n’est qu’une étape. Une vraie corvée de linge commence par récupérer le panier, trier les couleurs et les matières, choisir un programme, charger la machine, transférer les vêtements, les sécher, les plier puis les ranger.
Une analyse publiée en septembre 2026 par RTÉ, signée par un enseignant-chercheur en robotique, souligne qu’aucun système ne sait encore gérer de manière fiable toute cette chaîne dans un foyer ordinaire.
Le passage du laboratoire à la maison ajoute encore des imprévus : un T-shirt retourné, une chaussette cachée, une porte fermée, un enfant qui passe ou un vêtement qui tombe au sol.
Le vrai test n’est peut-être pas celui qui fait la meilleure vidéo
Un sprint robotique est immédiatement compréhensible : un chronomètre, une distance, un vainqueur.
Le progrès domestique est moins spectaculaire. Il faut observer si le robot reconnaît une situation inconnue, s’il récupère après une erreur et s’il peut répéter la tâche pendant longtemps sans intervention humaine.
C’est précisément pourquoi le linge est intéressant. Il oblige les humanoïdes à quitter les démonstrations très structurées pour affronter le désordre ordinaire.
Courir droit pendant 100 mètres reste un exploit mécanique impressionnant. Mais un robot réellement utile à la maison devra réussir quelque chose de beaucoup moins viral : prendre un T-shirt froissé au fond d’un panier, comprendre sa forme, le plier correctement et recommencer avec le vêtement suivant.
Le jour où cela deviendra banal, la robotique domestique aura probablement franchi une étape bien plus importante qu’un nouveau record sur une piste.
Sources
- Robot Olympics ends with humanoid's 8.64-second 100m, nearly a second faster than BoltReuters · Reuters · 26 août 2026
- Helix Learns to Fold LaundryFigure · Figure AI · 12 août 2025
- Helix 2.5: Zero-Shot 30-Home GeneralizationFigure · Figure AI · 17 septembre 2026
- Learning to Fold — LeHome Challenge 2026LeHome Challenge / ICRA 2026 · Ilia Larchenko
- Can your robot do the laundry?RTÉ Brainstorm · Wai-keung Fung, Cardiff Metropolitan University · 10 septembre 2026