Storie DécryptageTech et IA
Cette start-up ne veut pas vendre de robot. Valorisée 5,6 milliards de dollars, Physical Intelligence veut construire le cerveau de tous les robots
Après les modèles capables de parler, écrire, coder ou générer des images, une autre bataille commence : apprendre aux machines à agir dans le monde réel. Physical Intelligence ne cherche pas à gagner la course au meilleur humanoïde ; elle développe une couche d’intelligence capable de piloter plusieurs robots et plusieurs tâches. De π0 à π0.7, ses progrès montrent pourquoi le futur de la robotique pourrait se jouer autant dans le cerveau que dans le corps.
Par Florent Despréaux
Date d’observation :
Lieu : San Francisco, Californie, États-Unis
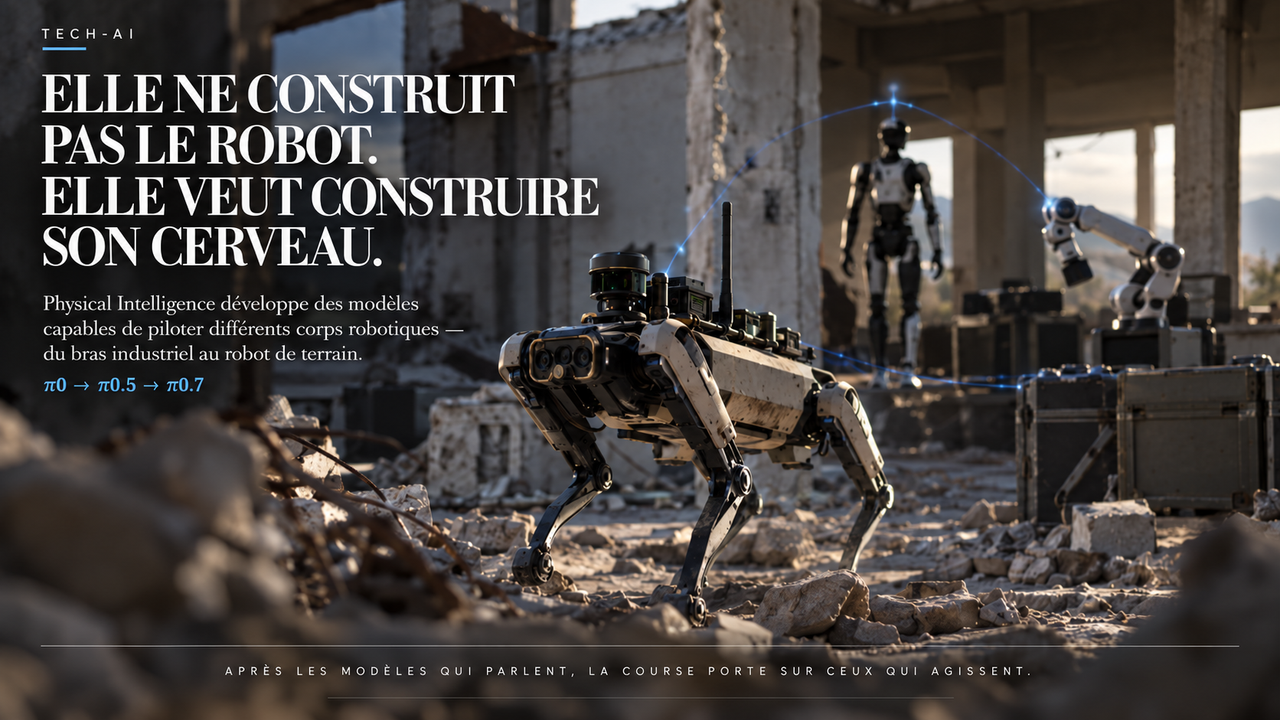
Un robot peut reconnaître une tasse, comprendre l’instruction « mets-la dans l’évier » et pourtant échouer au moment de la saisir. Entre comprendre le monde et y agir, il reste un gouffre fait de gravité, de friction, de géométrie, de force, de latence et d’imprévus.
C’est précisément ce gouffre que Physical Intelligence veut combler — sans vendre son propre robot comme produit central, mais en développant une intelligence capable de piloter plusieurs corps robotiques.
Après l’IA qui parle, l’IA qui agit
Le terme Physical AI désigne l’intelligence artificielle appliquée à des systèmes qui doivent percevoir, raisonner et agir dans le monde physique : bras industriels, robots mobiles, humanoïdes, véhicules autonomes ou machines de terrain.
La différence avec une IA purement numérique est fondamentale. Une mauvaise réponse textuelle peut être corrigée. Une mauvaise action physique peut casser un objet, bloquer une machine ou mettre quelqu’un en danger.
L’architecture devenue centrale dans cette nouvelle vague est le Vision-Language-Action, ou VLA : un modèle reçoit des images, une instruction et l’état du robot, puis produit des actions motrices. Physical Intelligence décrit π0 comme un modèle couvrant images, texte et actions, capable de produire directement des commandes motrices à haute fréquence.
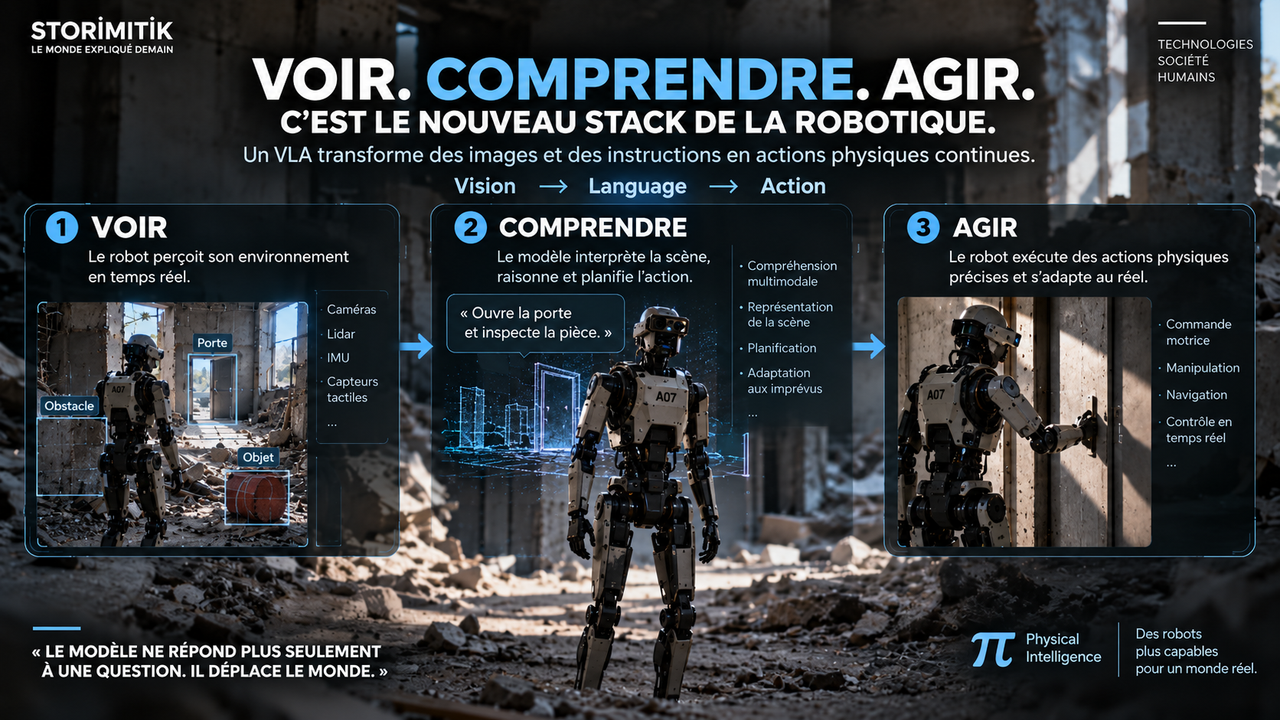
Physical Intelligence fait un pari : le cerveau peut devenir une couche indépendante du corps
Fondée en 2024 à San Francisco, Physical Intelligence rassemble notamment Sergey Levine, Chelsea Finn, Karol Hausman, Brian Ichter, Lachy Groom, Quan Vuong et d’autres chercheurs et opérateurs issus de la robotique, de Google DeepMind, de Stanford et de Berkeley.
L’entreprise utilise évidemment du matériel robotique pour collecter des données et tester ses modèles. Mais son ambition commerciale et scientifique n’est pas de construire un humanoïde propriétaire à vendre : elle cherche à créer une couche d’intelligence généraliste réutilisable sur plusieurs robots.
En février 2026, elle a formalisé cette vision sous le nom de « Physical Intelligence Layer » : une couche d’intelligence physique que des fabricants ou opérateurs pourraient intégrer à leur propre matériel, au lieu de reconstruire tout le cerveau logiciel pour chaque robot.
π0 : un premier modèle pour plusieurs robots et plusieurs tâches
Présenté fin 2024, π0 est le premier grand jalon public de Physical Intelligence. Le modèle part d’un modèle vision-langage préentraîné puis lui ajoute une capacité d’action continue grâce au flow matching. Il peut contrôler plusieurs types de robots et être spécialisé sur des tâches telles que plier du linge, nettoyer une table ou manipuler des objets.
La rupture recherchée n’est pas simplement de réussir une démonstration impressionnante. Elle consiste à accumuler une compétence physique qui puisse être réutilisée ailleurs, sur un autre objet, dans une autre pièce ou sur une autre plateforme.
π0.5 : sortir du laboratoire et entrer dans des maisons inconnues
Avec π0.5, publié en avril 2025, l’équipe cible explicitement la généralisation en monde ouvert. Le modèle est évalué dans des cuisines et des chambres qui ne figuraient pas dans ses données d’entraînement.
Le papier décrit des comportements de 10 à 15 minutes : ranger une cuisine ou une chambre, déplacer de la vaisselle, manipuler du linge et enchaîner plusieurs sous-tâches. Physical Intelligence reconnaît que le système reste loin d’être parfait, mais l’objectif change : il ne s’agit plus seulement de maîtriser un geste, mais de conserver la compétence lorsque le décor et les objets changent.
π0.7 : les premiers signes d’une généralisation compositionnelle
En avril 2026, Physical Intelligence présente π0.7, un modèle généraliste que l’entreprise décrit comme capable d’atteindre sur plusieurs tâches une performance comparable à celle de politiques spécialisées, tout en suivant de nouvelles instructions et en combinant des compétences apprises dans des contextes différents.
L’expérience la plus parlante concerne un air fryer. Avec une simple consigne zéro-shot, le robot ne termine pas correctement la tâche. Guidé étape par étape en langage naturel, il progresse nettement ; après plusieurs séquences de coaching, une politique de haut niveau peut générer les sous-objectifs permettant une exécution autonome.
Le point crucial est la prudence du vocabulaire employé par les chercheurs : π0.7 montre des « premiers signes » de généralisation compositionnelle. Il ne s’agit pas d’un cerveau universel déjà capable d’affronter n’importe quelle tâche.
Le modèle montre aussi un transfert entre corps robotiques : Physical Intelligence rapporte qu’un système bi-bras UR5e a pu plier du linge sans données d’entraînement de pliage collectées spécifiquement avec cette plateforme. C’est exactement le type de transfert qui donnerait une valeur économique à un cerveau multi-robots.
La recherche commence à rencontrer de vrais workflows économiques
Le passage du laboratoire au terrain apparaît plus clairement en 2026 avec des partenaires comme Weave et Ultra. Ultra automatise notamment le conditionnement de commandes e-commerce.
Dans une séquence continue publiée par Physical Intelligence et Ultra, π0.6 fonctionne pendant un service complet sur un site client et atteint 96,4 % d’autonomie, avec intervention humaine possible lorsqu’elle est nécessaire. Ce chiffre décrit un scénario précis et ne doit pas être extrapolé à toutes les tâches robotiques.
Mais le signal est important : la question n’est plus uniquement « le robot sait-il faire la démo ? ». Elle devient « le modèle peut-il produire de la valeur pendant un vrai service ? »
Pourquoi les entrepôts peuvent arriver avant le majordome domestique
Le robot domestique généraliste affronte un environnement extrêmement chaotique : objets différents, enfants, animaux, meubles déplacés, surfaces variées et exigence de sécurité maximale.
L’entrepôt et l’usine offrent un compromis plus favorable. Les tâches restent suffisamment variables pour justifier l’IA, mais l’environnement est plus contrôlé et le retour économique plus simple à mesurer. C’est pourquoi packaging, manutention, assemblage flexible, inspection et logistique constituent aujourd’hui des terrains privilégiés de la Physical AI.
5,6 milliards de dollars de valorisation pour une entreprise qui ne vend pas encore un robot grand public
En novembre 2024, Physical Intelligence lève 400 millions de dollars lors d’un tour auquel participent notamment Jeff Bezos, OpenAI, Thrive Capital et Lux Capital.
Un an plus tard, en novembre 2025, la société lève 600 millions de dollars dans un tour mené par CapitalG. La valorisation atteint alors 5,6 milliards de dollars. Début 2026, la société avait levé plus d’un milliard de dollars au total.
En mars 2026, la presse rapporte des discussions pour une nouvelle levée d’environ 1 milliard de dollars à une valorisation supérieure à 11 milliards. À ce jour, ce chiffre reste celui de discussions rapportées : la dernière valorisation publiquement confirmée reste 5,6 milliards de dollars.
La logique des investisseurs est claire : s’ils croient qu’un même modèle peut devenir réutilisable sur une grande variété de robots, la valeur potentielle dépasse celle d’un seul appareil.
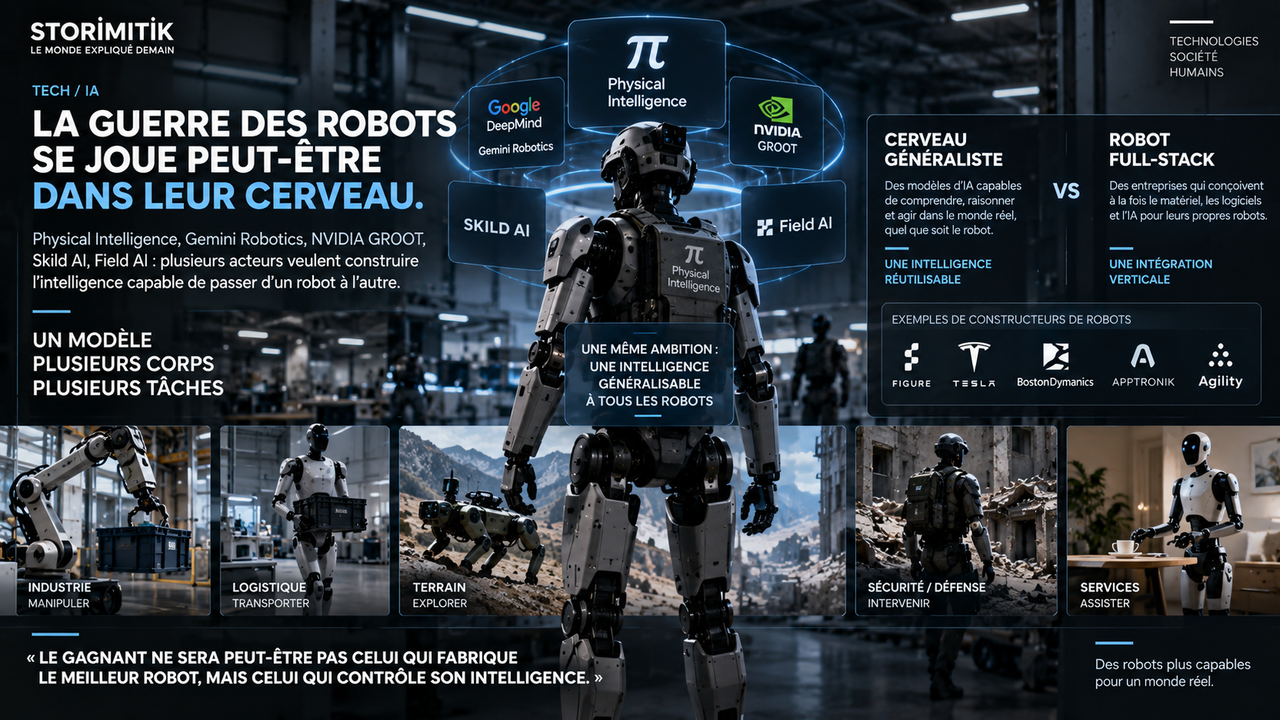
La bataille du cerveau robotique est déjà très encombrée
Physical Intelligence n’est pas seule. Google DeepMind présente Gemini Robotics 2 comme une couche d’intelligence capable de contrôler différents robots, avec un VLA pour l’action, un modèle de raisonnement incarné et une version On-Device destinée à fonctionner localement sur le matériel.
NVIDIA construit une autre couche de la chaîne avec Isaac, Omniverse, Cosmos, Jetson et GR00T. GR00T 1.7 est un VLA ouvert sous licence Apache 2.0, avec un checkpoint de 3 milliards de paramètres préentraîné sur environ 32 000 heures de données réelles et 8 000 heures de données simulées.
Skild AI pousse l’idée de l’apprentissage in-context : son modèle S1 peut utiliser une démonstration vidéo comme prompt pour réaliser des tâches inédites pouvant durer jusqu’à dix minutes, telles que préparer des pancakes, faire un café filtre ou rempoter une plante.
Et le paysage bouge vite. En mars 2026, Reuters rapporte que Skild a commencé à déployer son « cerveau » généraliste sur des lignes d’assemblage liées aux systèmes Blackwell de NVIDIA chez Foxconn, après une levée de 1,4 milliard de dollars valorisant la société à plus de 14 milliards.
FieldAI, de son côté, privilégie les environnements industriels difficiles : construction, énergie, mines et sites non structurés. Ses Field Foundation Models sont conçus pour être indépendants du matériel et intégrer explicitement le raisonnement sous incertitude.
En face, les entreprises full-stack parient que le corps et le cerveau doivent rester intimement liés
L’approche généraliste n’est pas la seule possible. Figure, Tesla, Boston Dynamics et d’autres constructeurs cherchent au contraire à optimiser matériel, capteurs, contrôle et intelligence comme un système intégré.
Figure illustre cette stratégie avec Helix 02, qui coordonne perception, locomotion, manipulation et équilibre sur son propre humanoïde. Helix 2.5 a ensuite été évalué dans 30 maisons inconnues, avec un taux de succès zéro-shot passant de 9 % à 56 % grâce au préentraînement Index selon les résultats publiés par Figure.
Le débat stratégique est donc ouvert : une intelligence très générale sera-t-elle assez performante pour piloter de nombreux corps, ou les meilleurs résultats resteront-ils liés à une intégration profonde entre modèle et matériel ?
Le militaire illustre l’enjeu — mais ne définit pas Physical Intelligence
Les environnements militaires, industriels dangereux ou sinistrés rendent l’intérêt de la Physical AI particulièrement visible : franchir des obstacles, inspecter une pièce inconnue, transporter du matériel ou manipuler dans un environnement instable exige précisément perception, raisonnement et adaptation motrice.
Mais Physical Intelligence n’est pas publiquement positionnée comme une entreprise de robotique militaire. Ses travaux documentés portent sur la manipulation générale, le domicile, le linge, la cuisine et des applications industrielles comme le packaging.
Le principal verrou reste la donnée physique
Les modèles de langage ont bénéficié d’un corpus gigantesque déjà disponible : le Web. La robotique ne dispose pas d’un équivalent aussi simple. Une heure de données physiques suppose du matériel, des capteurs, un environnement, de la supervision et souvent de la téléopération.
C’est pourquoi toute l’industrie combine données réelles, simulation, vidéos humaines, données synthétiques et expériences générées par les robots eux-mêmes. Plus un acteur parvient à transférer l’apprentissage d’un corps vers un autre, plus chaque heure de données peut prendre de la valeur.
Il n’existe toujours pas de « ChatGPT des robots »
Malgré la rapidité des progrès, aucun acteur n’a encore démontré une intelligence robotique capable d’entrer dans n’importe quel environnement humain, sur n’importe quel matériel, et d’exécuter durablement une large gamme de tâches sans préparation spécifique.
Les résultats de π0.7 restent ceux d’un programme de recherche. Les chiffres d’Ultra décrivent une application industrielle précise. Les performances de Figure concernent son propre système. Les démonstrations de Skild et de FieldAI sont prometteuses mais ne constituent pas encore un benchmark universel comparable à ceux des grands modèles de langage.
La rupture pourrait être moins visible que l’humanoïde lui-même
Les vidéos de robots attirent naturellement l’attention sur le corps : jambes, mains, vitesse, équilibre, force. Mais une part croissante de la valeur pourrait se déplacer vers une couche invisible : le modèle qui transforme perception et langage en action.
Si la même intelligence peut être améliorée une fois puis transférée à plusieurs machines, le fabricant du cerveau n’a pas besoin de gagner chaque bataille du hardware pour devenir stratégique.
Physical Intelligence ne possède pas encore le cerveau universel des robots. Mais sa valorisation, ses modèles π0 à π0.7 et ses premiers déploiements expliquent pourquoi la course n’oppose plus seulement des humanoïdes. Elle oppose désormais les entreprises qui veulent contrôler l’intelligence commune derrière les machines.
Après les modèles qui parlent, écrivent et raisonnent, le prochain front de l’IA est peut-être celui des modèles qui peuvent réellement déplacer le monde.
Sources
- π0: Our First Generalist PolicyPhysical Intelligence · Physical Intelligence · 31 octobre 2024
- π0.5: a VLA with Open-World GeneralizationPhysical Intelligence · Physical Intelligence · 22 avril 2025
- π0.7: a Steerable Model with Emergent CapabilitiesPhysical Intelligence · Physical Intelligence · 16 avril 2026
- The Physical Intelligence LayerPhysical Intelligence · Physical Intelligence / Ultra / Weave · 24 février 2026
- Physical Intelligence — company profileSequoia Capital · Sequoia Capital
- Robot AI startup Physical Intelligence raises $400 mln from Bezos, OpenAIReuters · Reuters · 4 novembre 2024
- Robotics Startup Physical Intelligence Valued at $5.6 Billion in New FundingBloomberg · Bloomberg · 20 novembre 2025
- Physical Intelligence is reportedly in talks to raise $1B, againTechCrunch · Connie Loizos · 27 mars 2026
- Gemini Robotics 2 brings whole body intelligence to robotsGoogle DeepMind · Google DeepMind · 30 juillet 2026
- Develop Humanoid Robot Policies End-to-End with NVIDIA Isaac GR00TNVIDIA · NVIDIA Developer · 7 juillet 2026
- Introducing S1: In-Context Learning for RoboticsSkild AI · Skild AI
- Skild AI, Nvidia deploy robot brain on Blackwell assembly linesReuters · Reuters · 16 mars 2026
- Bringing General-Purpose Robots to Every Construction SiteFieldAI · FieldAI · 2 avril 2026
- Introducing Helix 02: Full-Body AutonomyFigure · Figure AI · 27 janvier 2026
- Helix 2.5: Zero-Shot 30-Home GeneralizationFigure · Figure AI · 17 septembre 2026