
Storie DécryptageNouveaux usages
Ce robot a travaillé dans 30 maisons qu’il n’avait jamais vues. Il réussit 56 % des tâches — contre 9 % sans préentraînement
Figure affirme que Helix 2.5 a exécuté trois tâches domestiques dans 30 logements inconnus sans adaptation sur place. Le taux de réussite reste limité à 56 %, mais il n’était que de 9 % sans préentraînement sur Index, une base alimentée par plus de 16 millions de vidéos de gestes humains.
Par Florent Despréaux
Date d’observation :
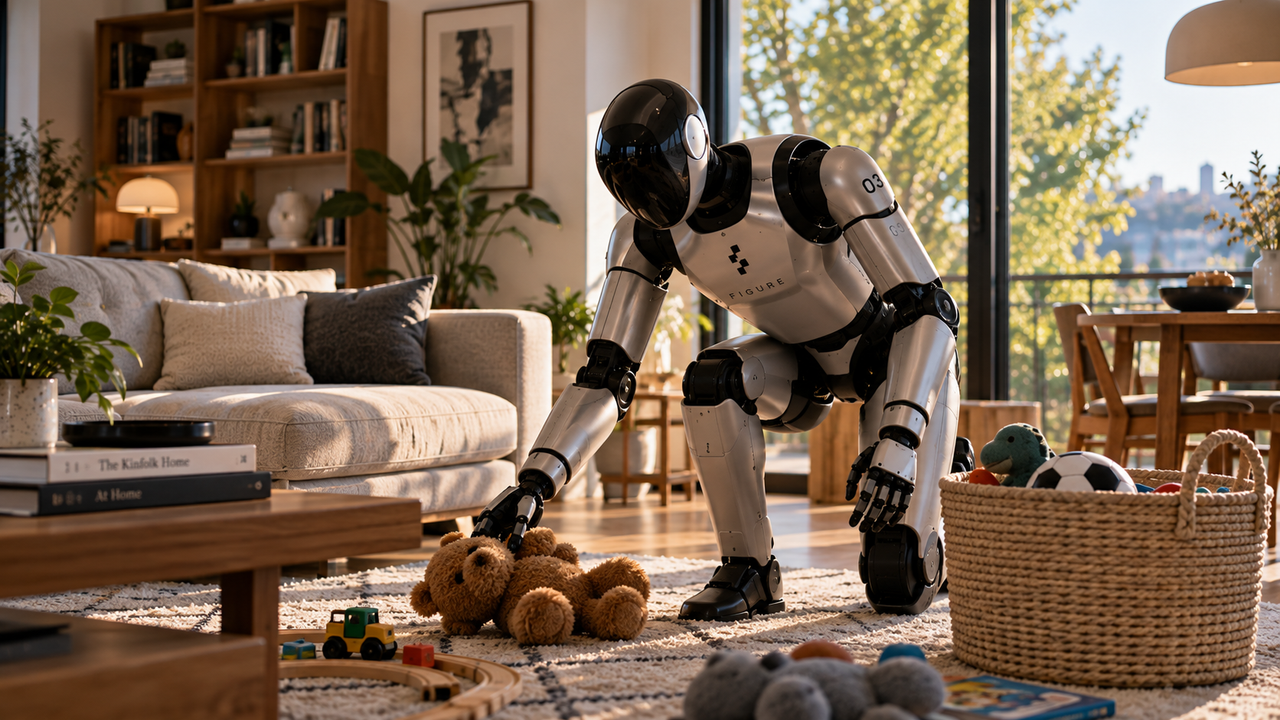
Le vrai problème n’est pas d’apprendre une tâche. C’est de la refaire ailleurs.
Un robot domestique peut apprendre à ranger un salon. Mais que se passe-t-il si on le déplace dans une autre maison ? Le canapé n’est plus au même endroit, le lit n’a pas la même hauteur, les serviettes changent, les objets sont inconnus et les passages sont différents.
C’est précisément le problème que Figure cherche à résoudre avec Helix 2.5 : faire transférer un comportement appris vers un logement que le robot n’a jamais vu.
Figure affirme avoir évalué Helix 2.5 dans 30 logements différents de la baie de San Francisco, sans collecte de données, sans fine-tuning et sans adaptation dans ces logements.
Trois tâches seulement — mais suffisamment difficiles
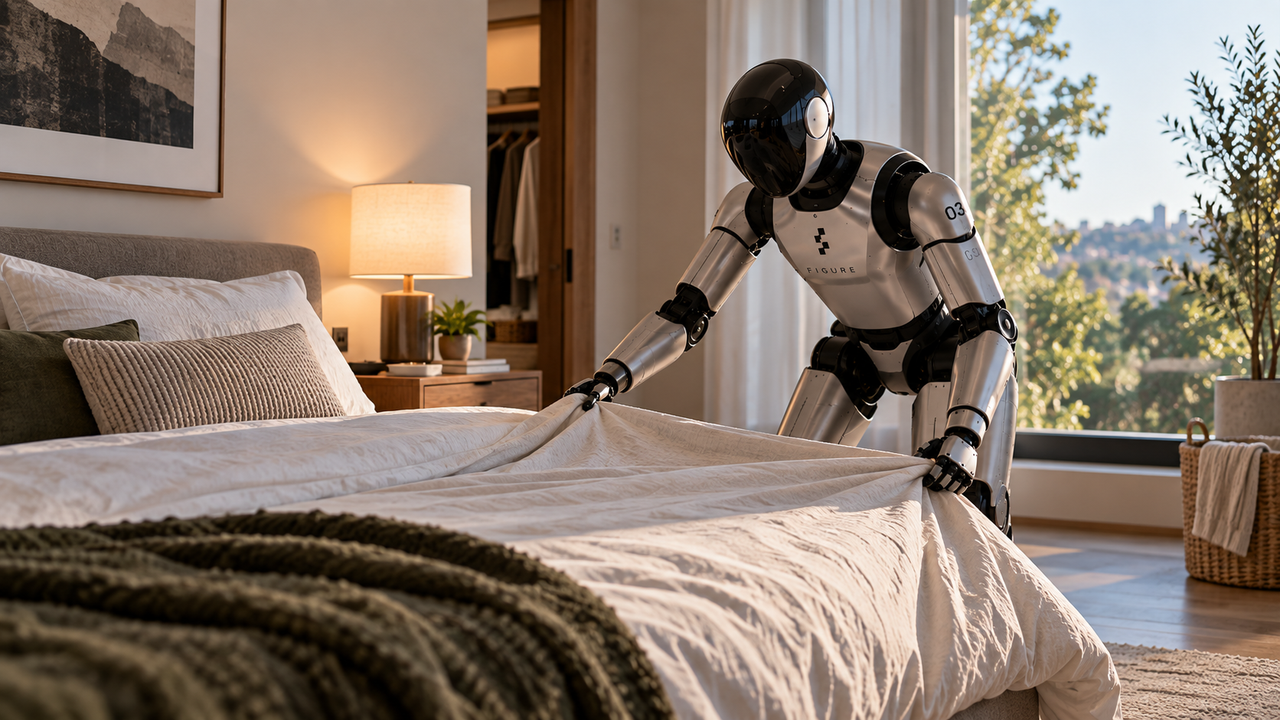
Les trois comportements évalués sont très ordinaires : ranger un salon, plier des serviettes et faire un lit.
Ils obligent pourtant le robot à combiner perception, déplacement, manipulation, coordination des deux mains et contrôle du corps entier.
Pour ranger le salon, il doit trouver des objets dispersés, se déplacer jusqu’à eux, les saisir et les placer dans un panier. Pour les serviettes, il manipule un objet déformable dont la forme change constamment. Pour le lit, il doit repositionner oreillers et couette autour d’un matelas qu’il ne connaît pas.
« Zero-shot » ne veut pas dire qu’il n’avait jamais appris ces tâches
Helix 2.5 avait reçu des données spécifiques pour apprendre ces trois types de comportements. Ce qui était réellement nouveau, ce sont les logements et les objets utilisés pendant l’évaluation.
Figure précise qu’aucune donnée n’a été collectée dans les 30 logements d’évaluation et que les jouets, serviettes et éléments de literie utilisés n’apparaissaient pas dans les données spécifiques de la tâche.
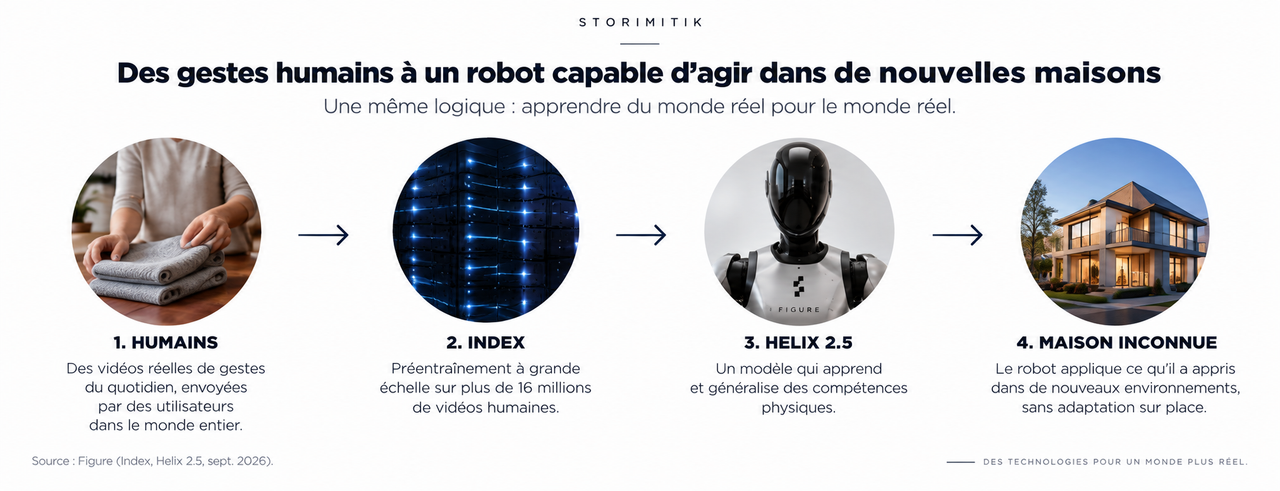
Un seul checkpoint fixe était ensuite utilisé dans les 30 logements : le modèle n’était plus adapté une fois arrivé sur place.
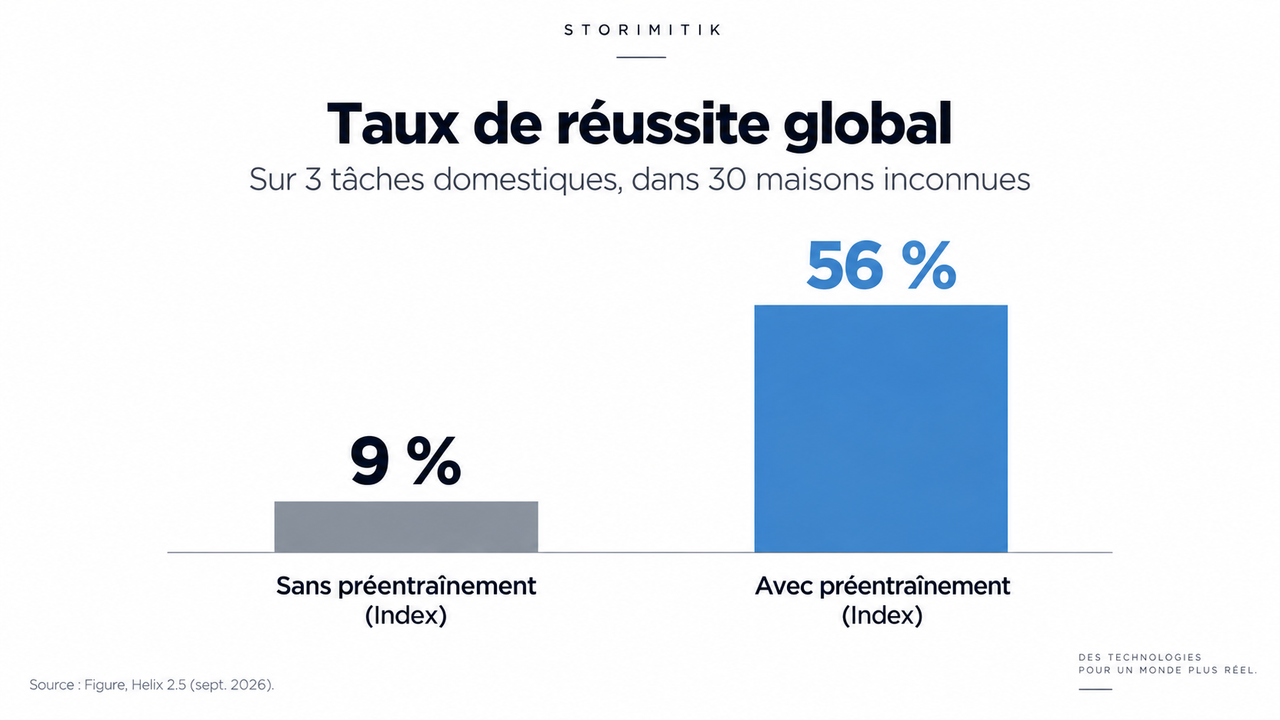
56 % de réussite — contre 9 % sans préentraînement
Pour isoler l’effet du préentraînement Index, Figure a comparé deux politiques avec la même architecture, les mêmes données spécifiques aux tâches, les mêmes hyperparamètres et le même protocole d’évaluation.
La seule différence était le préentraînement.
Le modèle entraîné sans Index réussissait 9 % des essais zéro-shot. Le modèle préentraîné sur Index atteignait 56 %.
Figure n’accordait aucun crédit partiel : toute la tâche devait être terminée. Une intervention humaine nécessaire pour la sécurité entraînait également l’échec de l’essai.
56 % est à la fois spectaculaire et très insuffisant
Le gain est supérieur à six fois le taux de réussite du modèle sans préentraînement.
Mais 56 % de réussite signifie aussi environ 44 % d’échecs.
Un robot qui échoue presque une fois sur deux n’est évidemment pas prêt à remplacer une aide humaine à domicile. Figure le dit elle-même : la robotique humanoïde généraliste n’est pas résolue.
L’intérêt du résultat est ailleurs : il montre qu’une base d’expérience générale semble aider un robot à transférer beaucoup mieux un comportement vers un environnement nouveau.
Le secret revendiqué par Figure : 16 millions de vidéos humaines
Pour construire cette base, Figure a lancé Index, un système destiné à collecter à grande échelle des vidéos de gestes du quotidien réalisés par des humains.
Au lancement public d’Index, Figure annonçait 264 000 téléchargements de l’application, plus de 44 000 utilisateurs actifs chaque semaine, 108 pays représentés et plus de 16 millions de vidéos téléversées.
La plateforme couvre des activités domestiques mais aussi la restauration, les bureaux, la logistique et l’industrie.
Figure indique également avoir déjà versé 15 millions de dollars aux contributeurs et collecter aujourd’hui environ 35 minutes supplémentaires d’expérience humaine chaque seconde.
Pourquoi apprendre en regardant des humains ?
Produire des données robotiques coûte cher : il faut construire les robots, les déployer, les superviser et les faire travailler pour chaque minute de données.
Les humains, eux, réalisent déjà chaque jour d’immenses quantités de gestes utiles : ouvrir un tiroir, plier un vêtement, déplacer un objet, ranger une pièce, préparer un repas.
Index cherche à convertir cette activité ordinaire en données de préentraînement pour l’intelligence physique.
C’est une stratégie déjà esquissée par Figure en 2025 avec Project Go-Big, lorsque l’entreprise annonçait vouloir transférer directement des compétences issues de vidéos humaines vers ses robots.
Figure affirme même observer une loi d’échelle
L’entreprise a entraîné plusieurs variantes du modèle avec des quantités croissantes de données Index.
Selon Figure, doubler progressivement les données de préentraînement améliore de manière suffisamment régulière la prédiction des actions robotiques pour pouvoir estimer à l’avance la performance de plus grands entraînements.
L’entreprise parle de « human-to-humanoid robot transfer scaling law ». C’est une observation intéressante, mais elle ne garantit pas que davantage de vidéos suffira mécaniquement à faire disparaître les erreurs.
Le résultat reste publié par Figure elle-même
Autre limite importante : l’expérience a été conçue, exécutée et publiée par Figure.
À ce stade, nous n’avons pas retrouvé de reproduction indépendante publique de l’évaluation complète dans les 30 logements.
Cela ne rend pas le résultat inutile. Cela signifie simplement qu’il faut le lire comme un résultat d’entreprise, documenté de façon détaillée mais encore non répliqué publiquement par un tiers.
Une maison réelle reste beaucoup plus chaotique qu’un protocole
Quelqu’un déplace une chaise. Un enfant intervient. Un chien traverse la pièce. Un vêtement tombe. Une porte se ferme. La couverture n’a pas exactement la même forme.
Les 30 logements testent la diversité des lieux et des objets, mais ils ne couvrent évidemment pas toute l’imprévisibilité de la vie quotidienne.
C’est précisément là que les 44 % d’échecs deviennent aussi intéressants que les 56 % de réussite.
Un robot utile devra surtout savoir récupérer après une erreur
Figure met en avant une capacité de self-correction de Helix 2.5 : le robot peut reculer, modifier sa posture ou contourner un meuble pour reprendre une manipulation mal engagée.
Dans le monde physique, une erreur ne se corrige pas en régénérant simplement une réponse. Le robot doit retrouver une position viable puis continuer.
La prochaine bataille des humanoïdes pourrait être une bataille de données
Les constructeurs mettent naturellement en avant les mains, les batteries, les actionneurs et la vitesse de marche.
Mais si l’approche de Figure fonctionne, un actif stratégique majeur sera la quantité et la diversité d’expérience physique accumulée par le modèle avant son déploiement.
Figure a d’ailleurs signé en septembre 2026 un accord avec Nscale portant sur jusqu’à 100 000 GPU NVIDIA Vera Rubin, avec un engagement initial de 3,5 milliards de dollars de capacité de calcul.
L’entreprise explique être désormais limitée surtout par les données et la puissance de calcul nécessaires pour entraîner Helix.
16 millions de vidéos aujourd’hui. Et demain ?
Plus la base Index accumule des cuisines, des chambres, des objets, des cultures et des façons différentes d’accomplir une même tâche, plus le robot peut rencontrer des situations qui ressemblent à quelque chose qu’il a déjà appris.
Non parce qu’il connaît votre maison.
Mais parce qu’il a vu suffisamment de variations du monde réel pour disposer d’une base avant d’y entrer.
Le vrai changement n’est donc pas encore que le robot fasse le ménage
À 56 % de réussite, Figure n’a pas démontré un robot domestique fiable.
L’expérience suggère autre chose : une méthode de préentraînement général semble permettre à un humanoïde de transférer beaucoup mieux des compétences vers des environnements réellement nouveaux.
C’est moins spectaculaire qu’un majordome parfait.
Mais technologiquement, cela pourrait être plus important.
Parce qu’un robot domestique utile à grande échelle ne pourra jamais être réentraîné maison par maison.
Il devra arriver chez vous en sachant déjà suffisamment de choses pour commencer.
Pas parce qu’il connaît votre salon.
Mais parce qu’il a appris ce qu’est un salon.
Sources
- Helix 2.5: Zero-Shot 30-Home GeneralizationFigure · Figure AI · 17 septembre 2026
- Introducing Index: Building The World’s Largest and Most Diverse Physical DatasetFigure · Figure AI · 25 août 2026
- Project Go-Big: Internet-Scale Humanoid Pretraining and Direct Human-to-Robot TransferFigure · Figure AI · 18 septembre 2025
- Figure and Nscale Sign Strategic Partnership For Up to 100,000 GPUs on the NVIDIA Vera Rubin PlatformFigure · Figure AI · 3 septembre 2026
- Index — global real-world task collectionFigure · Figure AI · 23 septembre 2026