
Storie DécryptageTech et IA
Ils ont branché Claude sur des électrodes. L’IA peut désormais faire bouger vos doigts à votre place.
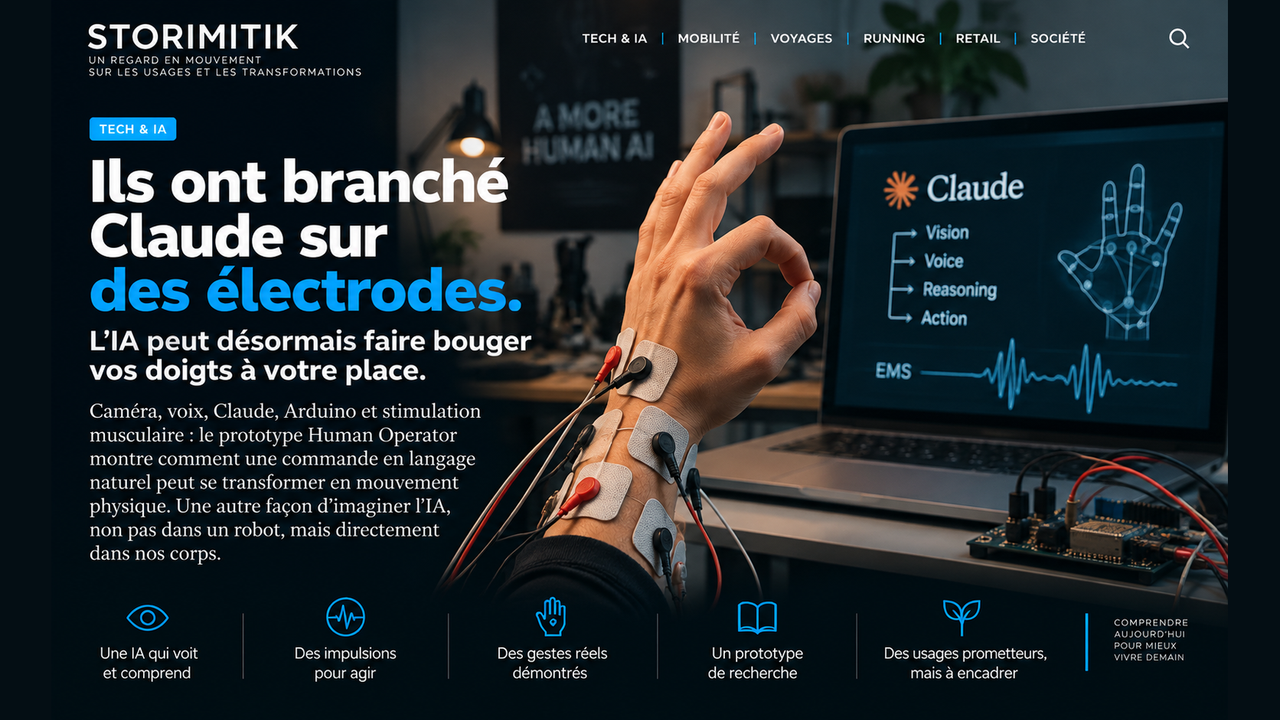
Human Operator relie une commande vocale et une caméra à Claude, puis transforme le plan produit par l’IA en impulsions de stimulation musculaire capables de déclencher des mouvements du poignet et des doigts. Ce prototype de MIT Hard Mode 2026 pose une question nouvelle : et si le prochain « robot » de l’IA était parfois notre propre corps ?
Par Florent Despréaux
Quand l’IA ne pilote plus un robot, mais vos muscles
Human Operator part d’une idée aussi simple qu’étrange : si une intelligence artificielle peut décider d’une action physique, pourquoi faudrait-il forcément lui donner un robot ? À MIT Hard Mode 2026, une équipe a construit un prototype qui utilise directement le corps humain comme actionneur.
Le système associe une commande vocale, une caméra en première personne, Claude via son API, un microcontrôleur Arduino, des relais et un dispositif de stimulation musculaire électrique — EMS. L’objectif n’est pas de lire la pensée ni de remplacer les muscles : l’IA interprète une demande et déclenche une séquence de stimulations ciblées.
Dans les démonstrations publiques du projet, ces stimulations provoquent notamment un mouvement du poignet, une séquence de doigts pour jouer une mélodie simple et la formation d’un signe « OK ».
Une phrase entre, un muscle bouge
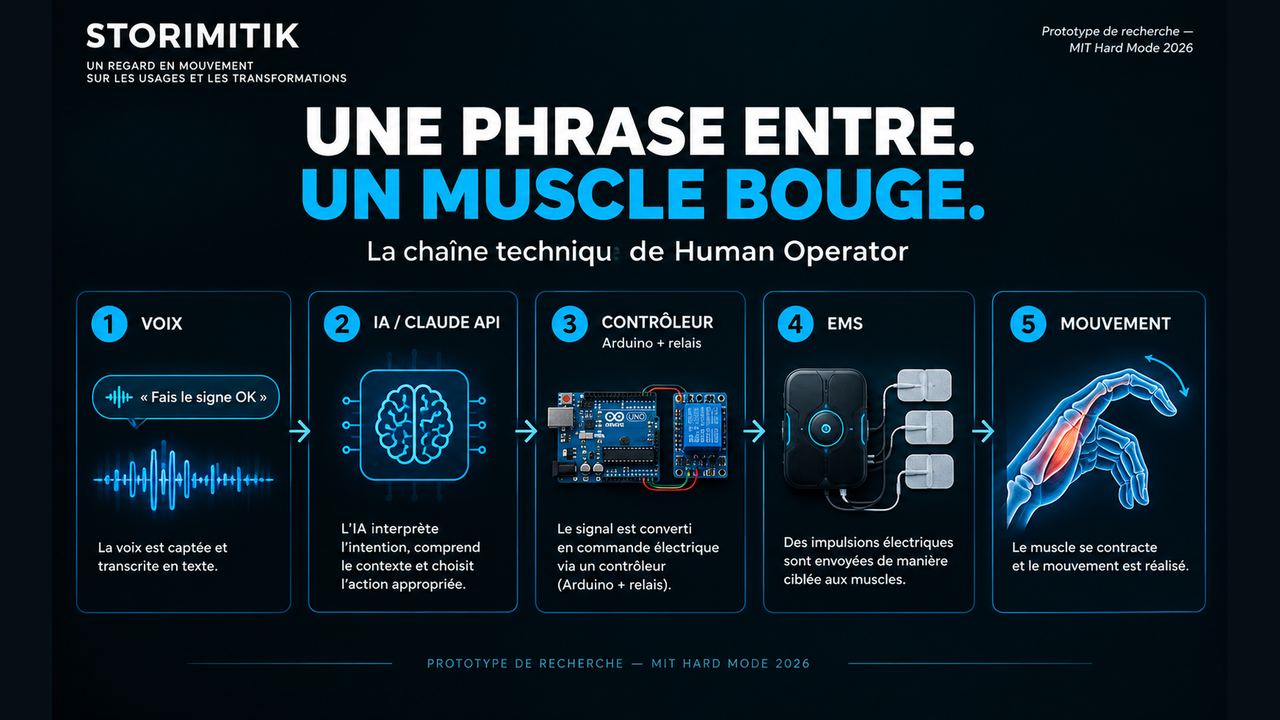
Le fonctionnement documenté par l’équipe se déroule en plusieurs étapes. L’utilisateur formule d’abord ce qu’il veut faire. Une caméra capture en parallèle la scène devant lui.
Le logiciel envoie ensuite la commande et l’image à Claude. Le modèle produit un plan d’action, que l’application transforme en une séquence horodatée de commandes destinée au matériel.
Un contrôleur compatible Arduino et une carte de relais sélectionnent alors les sorties correspondant au poignet ou aux différents doigts. Le dispositif EMS applique enfin les impulsions prévues sur les muscles ciblés.
Le dépôt public du projet expose des cibles distinctes pour le pouce, l’index, le majeur, l’annulaire, l’auriculaire ainsi que deux directions du poignet. Il comprend aussi une interface de calibration manuelle avant l’utilisation du mode automatisé.
Ce que le prototype démontre — et ce qu’il ne démontre pas
Human Operator montre qu’un modèle multimodal peut être intégré à une boucle qui va de la perception et du langage jusqu’à une action physique sur le corps humain. C’est déjà un changement important par rapport à une IA qui se contente d’afficher une réponse à l’écran.
Mais cela ne signifie pas que Claude « comprend » le corps comme un humain, ni que l’utilisateur acquiert instantanément une compétence. Les gestes présentés sont courts, préparés, calibrés et dépendants d’un montage matériel précis.
Le projet reste explicitement présenté par ses créateurs comme un prototype de recherche. Il n’est ni un dispositif médical ni un produit grand public.
Le vrai changement : l’actionneur
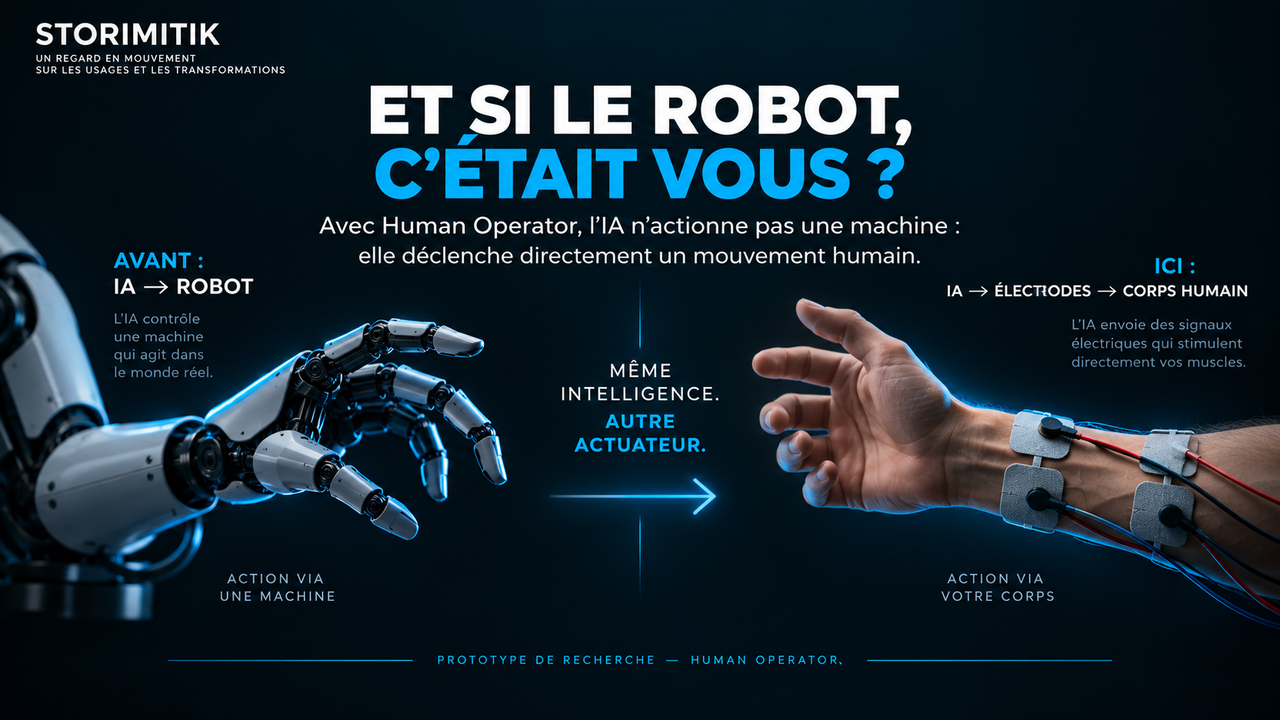
Dans la robotique classique, une IA peut produire une décision puis l’envoyer à une machine : bras robotisé, véhicule, humanoïde ou autre système motorisé. Human Operator conserve la logique de décision, mais change l’actionneur final.
Ici, la chaîne se termine dans le corps humain. Les électrodes transmettent des impulsions qui provoquent la contraction de muscles ciblés. La frontière entre logiciel, machine et utilisateur devient donc beaucoup plus difficile à tracer.
De l’assistance physique plutôt qu’un robot de plus ?
Cette architecture ouvre une autre manière d’imaginer l’augmentation humaine. Au lieu de construire une machine capable d’exécuter chaque geste à notre place, certains systèmes pourraient guider directement un mouvement humain très précis.
Les créateurs évoquent l’apprentissage moteur et l’assistance physique comme terrains d’exploration. À ce stade, ce sont des directions de recherche, pas des bénéfices médicaux ou pédagogiques démontrés.
L’intérêt du prototype tient surtout à la boucle complète qu’il rend visible : perception, intention exprimée en langage naturel, décision logicielle, commande matérielle et mouvement corporel.
Un système qui impose des limites de sécurité très concrètes
La stimulation musculaire électrique n’est pas anodine. Le dépôt du projet demande une calibration prudente, une supervision adaptée, un consentement éclairé et un accès immédiat à un arrêt d’urgence ou à une déconnexion physique.
L’équipe précise également que le dispositif ne doit pas être utilisé sur des personnes présentant des contre-indications à l’EMS. Ces précautions rappellent une différence fondamentale avec un chatbot : une erreur ne produit plus seulement une mauvaise réponse, elle peut produire une action physique.
Après les agents logiciels, l’IA incarnée peut aussi passer par nous
Depuis plusieurs années, la course à l’IA physique se concentre sur les robots : humanoïdes, véhicules autonomes, bras industriels. Human Operator propose une autre trajectoire, beaucoup plus dérangeante intellectuellement : l’IA n’a peut-être pas toujours besoin de son propre corps.
Un prototype de hackathon ne prédit évidemment pas l’avenir. Mais il matérialise une question devenue très concrète : lorsque l’IA peut percevoir une situation, décider d’un geste et déclencher directement une contraction musculaire, où s’arrête l’assistance et où commence l’action déléguée ?
Pour l’instant, la réponse tient dans quelques doigts, quelques électrodes et des gestes simples. Mais le changement d’interface est déjà là : l’IA ne se contente plus de nous dire quoi faire. Dans certaines expérimentations, elle commence à participer directement au mouvement.
Sources
- Human Operator — We gave AI a bodyHuman Operator · Équipe Human Operator
- Human Operator Press KitÉquipe Human Operator
- Human-Operator — source code and hardware documentationGitHub · Daniel Kaijzer et équipe Human Operator